Aktywne tłumienie drgań drżenia ręki. Jak chirurgiczna bionika zrewolucjonizowała mikro-montaż warsztatowy

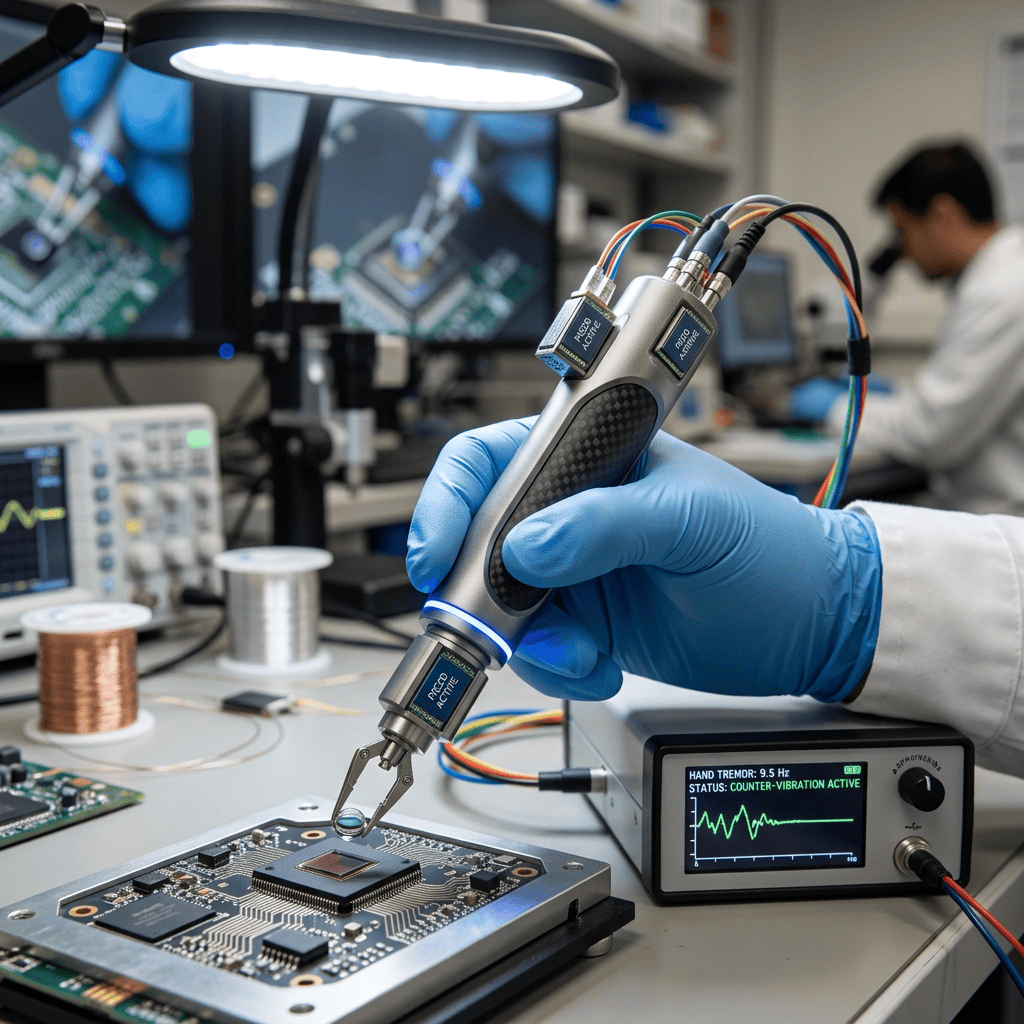
Aktywne stumienie tremorowe. Bioniczne ramiona wspomagania mikromontażu
Narzędzia ze zintegrowaną kompensacją piezoelektryczną likwidują drżenie ręki operatora. Jak chirurgiczne mechanizmy wykazują wyższą precyzję niż klasyczne układy SCARA.
CO: Granice ludzkiej biologii w mikro-montażu
Wraz ze zmniejszaniem gabarytów elektroniki, półprzewodników i układów MEMS, tradycyjny montaż ręczny napotyka na fizyczną barierę ludzkiego organizmu. Fizjologiczne drżenie mięśniowe (Tremor) powoduje mikro-przemieszczenia końcówki pęsety lub lutownicy o wartości od 50 do nawet 250 mikrometrów. Precyzyjne ustawienie struktury ważącej ułamek grama staje się niemożliwe.
Rozwiązaniem są **Ręczne Manipulatory Bioniczne**. Zamiast zastępować człowieka pełnym robotem, inżynierowie umieścili aktywny układ kompensujący bezpośrednio w rękojeści narzędzia holdera. Akcelerometry mikromechaniczne rejestrują wektor niechcianego drgania, a wbudowane aktuatory piezoelektryczne błyskawicznie przesuwają końcówkę roboczą w przeciwnym kierunku.
JAK: Filtracja Kalmana i Aktuatory Piezo-Flexure
Układ nie może tłumić intencjonalnego ruchu operatora (np. przesuwania ręki nad detal), a jedynie odfiltrować częstotliwość drżenia. Działa to na zasadzie dwustopniowej fizyki:
- Algorytmy Predictor-Kalman: Mikrokontroler zintegrowany w uchwycie odseparowuje zamierzony trajektorię ruchu od składowej drżenia sinusoidalnego (zazwyczaj w paśmie 8-14 Hz).
- Stos Piezoelektryczny z Przekładnią Elastyczną (Flexure Hinge): Przesuw odbywa się bez użycia kół zębatych. Odkształcenie ceramiki piezoelektrycznej o milimetry przekłada się na natychmiastową, pozbawioną luzów zmianę położenia igły roboczej.
- Wirtualny opór lepki (Haptic Feedback): Narzędzie symuluje pracę w gęstym płynie (np. miodzie), dając operatorowi odczucie „uspokojenia” reakcji pęsety na nagłe szarpnięcia.
GDZIE: Zastosowania warsztatowe i laboratoryjne
- Prototypowanie płyt PCB high-density: Ręczne pozycjonowanie komponentów SMD w obudowach 0201 lub układów BGA bez ryzyka zwarcia sąsiednich padów.
- Produkcja laserów i optyki bionicznym: Klejenie i pozycjonowanie soczewek światłowodowych o średnicy poniżej 100 mikronów.
- Grawerowanie i wykańczanie matryc wtryskowych: Ręczna korekta drobnych wyżłobień w twardej stali narzędziowej.
Porównanie Prowadzenia Ręcznego i Bionicznego
| Parametr Techniczny | Bezpośredni Montaż Ręczny | Narzędzie z Aktywną Kompensacją Bioniczną |
|---|---|---|
| Amplituda błędu położenia (Tremor) | 50 – 250 µm (zależnie od zmęczenia) | < 2 µm (Mierzone na grocie narzędzia) |
| Opóźnienie odpowiedzi układu | Brak (fizyczny chwyt) | < 0.5 ms (Czas reakcji stosu piezo) |
| Wymagania dotyczące stanowiska | Stoły antywibracyjne granitowe | Kompensacja realizowana w uchwycie na dowolnym stole |
Pionierzy Rynku Bioniki
Przemysłowa wersja opatentowanych mikrostawów EndoWrist. Pozwala na skalowanie ruchu ręki człowieka w proporcji 10:1 przy pełnej redukcji wstrząsów.
Moduły piezoelektryczne do integracji z ręcznymi chwytakami. Wykorzystują napędy typu Ultrasonic Stick-Slip, pozwalające na nanometrowy skok końcówki.
Ergonomiczny chwytak wspomagający lutowanie mikroskopowe z wbudowaną żyroskopową stabilizacją dynamiczną w 6 osiach Swobody (6 DoF).

Author: INTEGRATORPRZEMYSŁOWY.PL